
一、DN260–DN2000管道和大型箱涵如何检测?先解决通行、成像和数据记录三个问题
对于市政排水主干管、雨污水管网、大型箱涵及综合管廊,开展CCTV检测不能只关注摄像头分辨率,还需要同时考虑管径变化、管道长度、积水淤积、检查井落差、弯曲和变径结构,以及缺陷影像和里程数据能否完整记录。
比较合理的检测方案,是根据管道实际尺寸和内部环境选择适配的爬行器及轮组,通过前后摄像头和旋转云台获取管道内部影像,利用电动升降机构调整镜头高度,通过线缆计米系统记录检测距离,最后将视频、照片、缺陷记录和项目资料整理成检测成果。
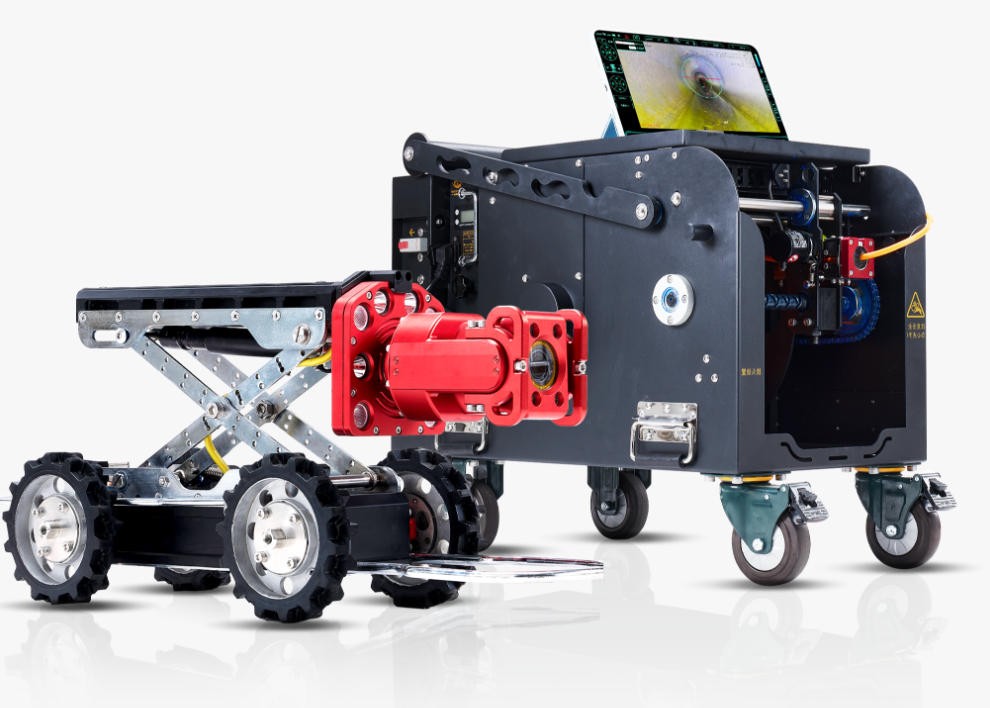
针对这类主干管网检测需求,KT-965A CCTV管道检测机器人采用双电机四轮驱动、前后双摄像系统、720°环扫云台、X字型电动升降架和长距离线缆车,产品适用管径为DN260–DN2000。标准线缆长度为100m,最高可定制500m,适用于市政雨污管道、箱涵、隧道涵洞、电力管廊及其他适合爬行器进入的管道检测场景。
这套设备的核心价值,是将管道内部通行、影像采集、距离记录和检测报告整理连接起来,为管网普查、养护评估、工程验收及修复前后检查提供可视化检测手段。
二、为什么大型管网检测不能只看摄像头参数?
管道检测现场的难点通常来自设备与管道环境之间的匹配。
1. 管径跨度大,普通爬行器适用范围有限
市政排水管网通常由不同管径的支管、主管和大型箱涵组成。不同管径对爬行器宽度、车身高度、轮组尺寸和镜头位置有不同要求。
设备尺寸过大,可能无法进入较小管段;设备高度和轮组不匹配,又可能导致镜头位置偏低或贴近管壁,影响观察视角。
因此,主干管网检测设备需要兼顾小管径进入能力和大管径环境下的镜头高度调整能力。
2. 管道内部结构复杂,单一方向观察容易遗漏信息
管道内部可能存在接口错位、裂缝、腐蚀、渗漏痕迹、异物和沉积物等情况。
如果只有前置摄像头,机器人回程时通常需要调整观察方向或补充拍摄。对于较长管段,反复调整设备会增加作业时间。
前后双摄和旋转云台能够提供更多观察方向,帮助检测人员从不同角度查看管壁和异常位置。
3. 长距离检测需要兼顾线缆管理和里程记录
在长距离主干管网和箱涵检测中,线缆不仅承担设备供电和数据传输任务,也关系到机器人运行和检测距离记录。
线缆过长、排线不顺或张力控制不当,可能影响现场作业。检测距离如果没有可靠记录,也会给后续缺陷定位和维修管理带来困难。
因此,线缆长度、收放方式、自动排线、张力保护和计米功能应当作为设备选型的重要条件。
4. 检测完成后,影像必须能够用于分析和交付
CCTV检测不是简单拍摄一段视频。检测资料还需要对应具体管段、起止位置、检测距离和异常影像。
如果现场画面不清晰、记录不连续,或者缺陷位置缺少距离信息,后续复核和维修安排都会受到影响。
设备选型时,除了成像硬件,还要关注控制终端、数据存储、缺陷记录和报告整理能力。
三、KT-965A CCTV管道检测机器人系统组成与解决方案
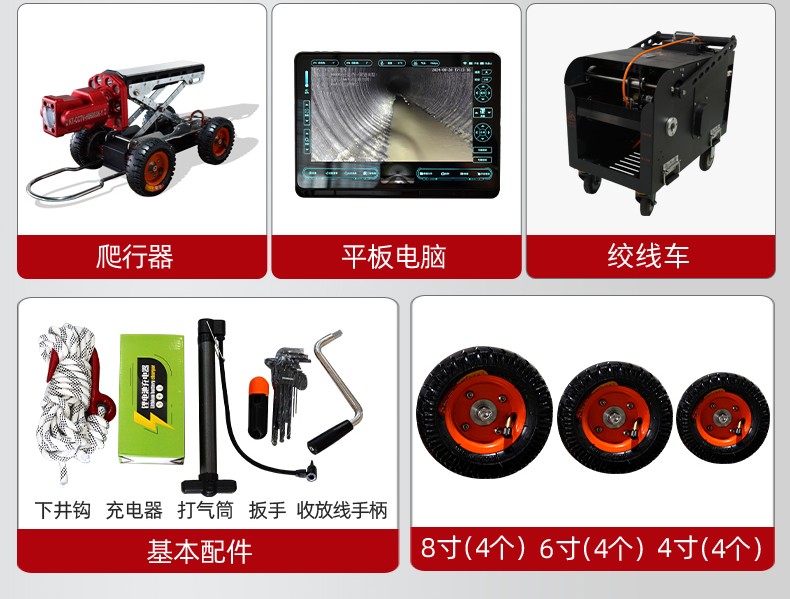
KT-965A CCTV管道检测机器人由摄像头爬行器、自动/手动线缆车和无线平板控制终端组成。三部分分别承担管道内部移动、供电与通信、现场控制和数据管理任务。
1. 爬行器:适应不同管径和复杂管段
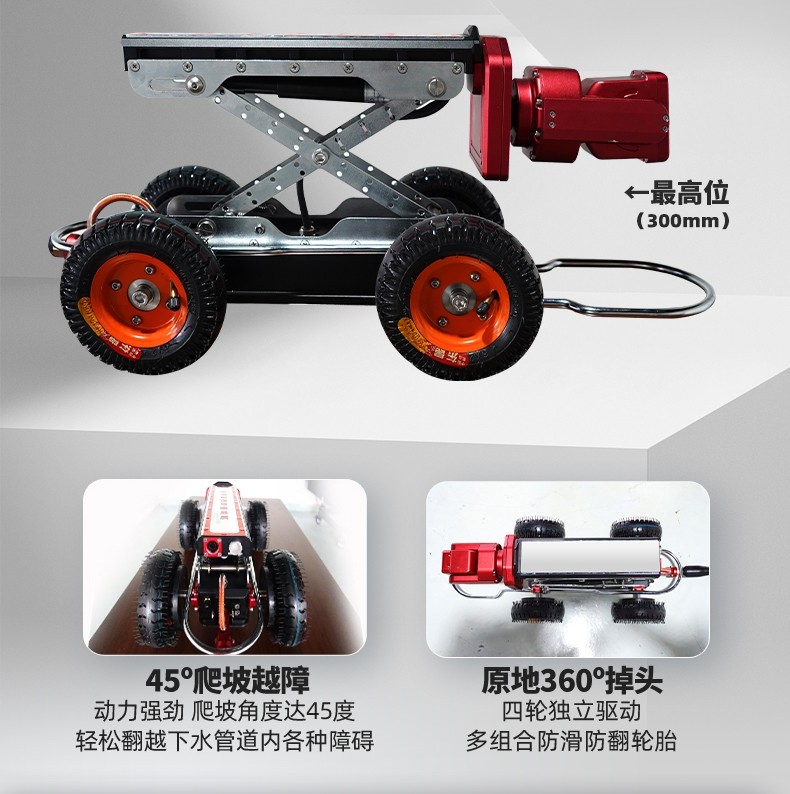
KT-965A采用双电机四轮驱动结构,最大输出功率200W,支持前进、后退和三档变速,最高行进速度为10m/min,最大爬坡角度为45°。
设备支持原地360°掉头,在满足通行条件的管段内,可以减少狭窄空间中的倒车和换向操作。
爬行器采用X字型电动升降架,升降高度为120mm:
· 收起状态尺寸:750×130×180mm;
· 升起状态尺寸:750×130×300mm;
· 标配5英寸和8英寸橡胶轮组,可根据管径及现场条件选择。
电动升降的作用不仅是改变车身高度,更重要的是调整摄像头在管腔中的观察位置,使镜头尽量接近适合成像的高度,减少因车身与管径不匹配造成的贴壁和视角偏移。
需要注意,DN260–DN2000为产品的适用范围。实际能否进入某一管段,还需要核对有效内径、管道变形、沉积高度、障碍物、弯曲结构和轮组配置。
2. 前后双摄与720°环扫:扩大管道内部观察范围
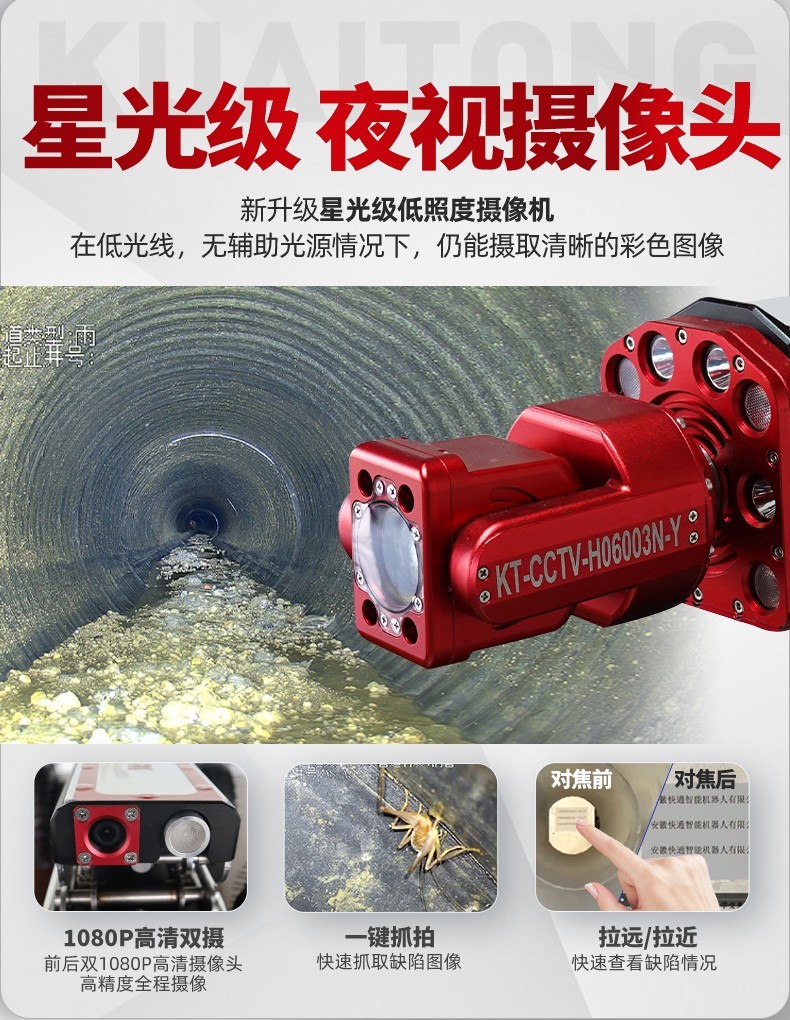
KT-965A CCTV管道检测机器人搭载前后两套摄像系统:
· 前置摄像头:210万像素,1920×1080;
· 后置摄像头:500万像素星光高清摄像头;
· 光学变焦:10倍;
· 数字变焦:16倍;
· 最低照度:产品0.001 lux;
· 云台轴向旋转:360°;
· 俯仰范围:180°,上下各90°。
前置摄像头主要用于观察机器人行进方向和前方管道情况,后置摄像头用于反向观察及回程影像采集。
云台可进行轴向旋转和俯仰调整,配合镜头运动形成产品所称的720°环扫功能。检测人员可以根据管道结构和疑似缺陷位置调整镜头方向,观察管道顶部、底部及侧壁。
这套成像结构适合需要多角度观察的主干管网、箱涵和大型管道检测任务。
需要说明的是,环扫能力并不意味着所有管壁缺陷都能在机器人行进时自动完整呈现。对于疑似缺陷,仍应适当停留、调整云台角度、变焦并抓拍清晰影像。
3. 星光级成像、分区照明与一键除雾
地下管道通常缺少自然光源,部分管段还存在潮湿、温差和镜头起雾等问题。
KT-965A采用星光级摄像系统,产品最低照度0.001 lux,同时配备前后分区LED照明:
· 远光:8×5W;
· 近光:4×5W;
· 尾光:1×5W。
照明亮度支持调节,可以根据管径、观察距离和管内环境调整。
摄像头配备电丝加热除雾功能,可通过一键操作处理镜头雾气问题。对于长时间处于潮湿环境的检测任务,照明和除雾能力有助于维持影像采集的连续性。
最低照度属于摄像头成像参数,并不代表任何完全无光环境下都能获得相同质量的彩色影像。实际效果还受到镜头状态、照明设置、积水、悬浮物和管内介质影响。
4. 长距离线缆车与计米系统
KT-965A标准配置100m凯夫拉双芯线缆,最高可根据项目需求定制至500m。
线缆直径6.5mm,配备电动/手动收放线和自动排线结构,同时设置张力缓冲保护。线缆车计米系统精度为±0.01m。
长距离线缆配置有利于覆盖较长的管段,减少因线缆长度不足而频繁更换作业井位的情况。
计米系统可以为检测人员提供机器人行进距离参考,帮助记录疑似缺陷所在的管段位置。但计米精度不等于现场缺陷坐标的绝对定位精度,实际位置还会受到线缆松弛、弯道、起始点校准和现场布置等因素影响。
5. 平板控制与检测报告管理
KT-965A配备11.4英寸无线平板控制终端,采用Android系统,屏幕分辨率为2408×1720,运行内存6GB、存储容量128GB,配备GPS功能。
软件支持:
· 机器人前进、后退及速度控制;
· 前后摄像头画面切换;
· 云台旋转、复位及镜头调整;
· 电动升降控制;
· 计米清零和检测距离显示;
· 照明亮度调节;
· 录像、拍照和数据存储;
· 文字水印及报警阈值设置;
· 缺陷分析与检测报告生成。
设备配套自研上位机系统和市政地下管网判图软件,可根据客户需求设置报告模板。
需要强调,软件功能用于辅助影像整理、缺陷记录和报告编制。缺陷类型、等级及维修结论仍应由专业人员结合清晰影像、检测规范和项目要求进行复核。
四、KT-965A适合哪些管网检测任务?
1. 市政雨污水主干管网检测
适用于满足设备通行条件的市政雨水管道、污水管道和地下排水管道。
可用于管网普查、日常养护、汛前排查、疑似缺陷检查以及维修前后影像对比。前后双摄和计米功能能够辅助记录异常位置和对应影像。
2. 大型箱涵和地下排水通道检测
大型箱涵内部空间较大,普通小型爬行器可能存在观察高度不足、行进不稳定或视野覆盖有限等问题。
KT-965A通过电动升降架和不同尺寸轮组调整机身及镜头位置,配合旋转云台对箱涵顶部、侧壁和底部进行多角度观察。
具体适用性需要根据箱涵断面、底部沉积、水深和障碍物情况确认。
3. 隧道、涵洞及地下排水设施检测
隧道排水沟、涵洞和地下通道可能存在潮湿、坡度变化及局部积水。
设备的四轮驱动、45°爬坡能力、IP68防护结构和前后摄像系统,可以为适合爬行器进入的相关管段提供影像检查手段。
4. 电力管廊、矿井及综合管廊检测
在地下管廊和矿井排水设施中,设备可用于符合使用条件的管道内部观察和影像记录。
需要根据现场环境核实设备防护要求、气体环境、通信条件和作业许可。产品资料中的气体监测功能不能替代有限空间作业前的专业气体检测、持续监测和安全管理。
5. 第三方检测与工程验收
对于管道移交、非开挖修复前后检查和工程质量验收,检测设备不仅需要提供清晰画面,还要便于整理影像、记录距离和生成项目资料。
KT-965A的双摄、录像抓拍、计米和报告功能,可以辅助检测单位建立管段影像档案。最终检测结论和验收依据应按照项目适用标准及合同要求执行。
五、KT-965A管道检测的现场作业流程
设备性能只是检测工作的一个环节。要获得可用的检测成果,还需要合理安排现场流程。
第一步:检测前资料收集
收集管线图、管径、材质、管段长度、起止检查井、管道走向及历史维修资料,确认检测范围。
第二步:现场勘查与作业条件确认
检查井和管口位置、管内水位、流速、淤积、障碍物及管道变形情况。根据现场条件判断是否需要封堵导流、清淤或降水位。
第三步:设备与轮组配置
根据管道有效内径、底部状况和通过条件,选择5英寸或8英寸轮组,并确认电动升降及镜头位置。
第四步:设备下井与参数校准
检查爬行器、摄像头、线缆、接头和控制终端,设置检测项目,完成计米清零和设备状态确认。
第五步:管道影像采集
控制机器人沿管道行进,结合前后摄像头和云台观察管壁。遇到疑似缺陷时适当减速或停车,调整角度、变焦并保存清晰影像。
第六步:记录距离与异常位置
结合计米数据、检查井编号和现场管线资料记录异常位置,为后续复核及维修提供参考。
第七步:资料整理与报告复核
整理视频、照片、检测距离、缺陷记录和项目资料,按照项目要求进行判读、复核和报告编制。
六、CCTV检测前为什么要清理管道?
管道内部的积水、淤泥、油污、漂浮物和沉积物,可能遮挡管壁和接口,使摄像头无法观察真实结构状态。
因此,检测前是否需要清淤、排水或控制水位,应根据检测目标和管道实际情况确定。
如果任务是管道结构性缺陷检测,通常需要尽量减少内壁污物覆盖,保证影像清晰。对于无法完全断水或带水运行的管段,可以结合现场条件选择适合的检测设备和检测方法。
如果水位较高,导致摄像头无法观察管壁,可以考虑声呐等其他检测方式。单一CCTV影像不能完整反映所有水下管壁和管道结构信息。
检测前清理管道,并不是为了让机器人能够“强行通过”,而是为了让采集到的影像具备判读价值。
七、设备选型时需要重点核对哪些参数?
选型条件 | KT-965A产品资料 | 选型时需要确认 |
适用管径 | DN260–DN2000 | 实际有效内径、变形和沉积高度 |
驱动结构 | 双电机四轮驱动 | 管底状况、坡度和障碍物 |
最大输出功率 | 200W | 实际负载及通过条件 |
最大爬坡角度 | 45° | 坡道长度、摩擦力、积水和淤积 |
升降结构 | X字型电动升降,120mm | 镜头观察高度和管道断面 |
摄像系统 | 前置210万、后置500万像素 | 影像方向、照明和细节要求 |
云台 | 轴向360°、俯仰180° | 是否需要多角度环视 |
线缆长度 | 标配100m,最高定制500m | 管段长度和线缆布置 |
计米系统 | 精度±0.01m | 起点校准及实际定位条件 |
防护等级 | IP68,资料水深10m | 实际水深、持续时间和密封条件 |
对于大型管网检测项目,建议先提供管径范围、管段长度、管道材质、积水情况、检查井间距和检测目标,再确定设备轮组、线缆长度及选配功能。
八、KT-965A的选配与系统扩展
对于常规CCTV检测以外的项目,KT-965A资料列有以下选配功能:
· 激光测宽/测距: 用于辅助获取管道内部局部尺寸信息,具体测量能力和适用条件以选配配置为准。
· 探测声纳: 可用于适合声呐检测的带水管段,帮助获取水下断面信息。
· 激光雷达: 可根据项目需要扩展相关空间测量能力,具体应用需要确认配套系统及数据处理要求。
选配功能并不意味着所有设备标准配置都具备上述能力。采购前应明确具体选配型号、软件、数据输出形式和验收要求。
九、KT-965A CCTV管道检测机器人技术参数
参数项目 | 技术参数 |
产品型号 | KT-965A |
产品名称 | |
适用管径 | DN260–DN2000mm |
系统组成 | 摄像头爬行器、自动/手动线缆车、无线平板控制终端 |
驱动方式 | 双电机四轮驱动 |
转向方式 | 原地掉头 |
最大输出功率 | 200W |
最大爬坡角度 | 45° |
行进速度 | 三档变速,最高10m/min |
定速巡航 | 支持前进、后退定速巡航 |
爬行器防护等级 | IP68 |
爬行器工作温度 | -20℃至55℃ |
爬行器重量 | 14kg |
爬行器收起尺寸 | 750×130×180mm |
爬行器升起尺寸 | 750×130×300mm |
电动升降高度 | 120mm |
车轮配置 | 5英寸、8英寸橡胶轮,各4个 |
前置摄像头 | 210万像素,1920×1080 |
后置摄像头 | 500万像素星光高清摄像头 |
光学/数字变焦 | 10倍/16倍 |
云台运动范围 | 轴向360°,俯仰180° |
最低照度 | 0.001 lux |
照明 | 远光8×5W、近光4×5W、尾光1×5W |
除雾 | 电丝加热,一键除雾 |
摄像头工作温度 | -30℃至60℃ |
线缆标准长度 | 100m,最高定制500m |
线缆规格 | 6.5mm凯夫拉双芯线缆 |
计米精度 | ±0.01m |
线缆收放 | 电动/手动收放线,自动排线 |
电池 | 锂电池,12.8Ah |
系统电压 | 72V |
平板 | 11.4英寸,2408×1720 |
平板内存/存储 | 6GB/128GB |
操作系统 | Android |
选配 | 激光测宽/测距、探测声纳、激光雷达 |
以上为产品资料参数,具体交付以实际配置和合同约定为准。
十、常见问题
1. KT-965A CCTV管道检测机器人可以检测多大管径?
产品适用管径为DN260–DN2000mm。实际使用需要根据管道有效内径、轮组、车身高度、沉积物和障碍物情况确认。
2. KT-965A为什么采用前后双摄?
前置摄像头主要观察行进方向,后置摄像头用于反向观察和回程影像采集。配合云台旋转,可以从不同方向观察管道内部,减少仅依赖单一摄像头带来的视角限制。
3. 720°环扫是什么意思?
产品采用云台轴向360°旋转和俯仰180°运动,配合镜头形成720°环扫功能。它代表镜头具有多方向观察能力,并不意味着无需调整镜头就能一次性获得所有位置的无盲区影像。
4. KT-965A线缆最长可以配置多少米?
标准配置为100m凯夫拉双芯线缆,最高可根据项目需要定制至500m。具体长度应结合管段距离、线缆布置和现场作业条件确定。
5. ±0.01m计米精度是不是代表缺陷定位误差只有1厘米?
不是。±0.01m是计米系统精度。现场缺陷定位还受到线缆松弛、弯道、起始点、校准和管道走向等因素影响。
6. KT-965A能不能在有积水的管道内检测?
设备IP68及适用水深10m,但实际作业仍需确认整机密封状态、接头、线缆及现场水深。积水和悬浮物也可能影响摄像头视线。若水位遮挡管壁,应根据检测目标考虑降水位或采用其他检测方法。
7. KT-965A可以自动识别所有管道缺陷吗?
设备软件支持缺陷分析、影像记录和报告生成,但不能将软件功能理解为自动识别所有缺陷并直接给出最终工程结论。缺陷判读和等级评定仍需专业人员复核。
十一、主干管网检测设备如何实现从影像采集到成果管理?
市政排水管网检测不仅需要看清管道内部,还需要把影像、距离、缺陷记录和项目资料对应起来,形成后续养护、维修和验收能够使用的检测成果。
KT-965A CCTV管道检测机器人通过DN260–DN2000管径适配、双电机四轮驱动、前后双摄、720°环扫、电动升降和长距离线缆系统,为主干管道及大型箱涵提供远程可视化检测能力。
配合平板控制终端、自研上位机系统和市政地下管网判图软件,可将设备操作、影像采集、检测距离记录和报告整理纳入同一作业流程。
对于承担市政排水管网普查、管道检测、养护评估、工程验收和非开挖修复检测任务的单位,KT-965A可作为主干管网CCTV检测设备配置方案之一。
关于安徽快通环境技术集团有限公司
安徽快通环境技术集团有限公司始于2009年,围绕中央空调风系统和水系统、工业管道、锅炉及换热设备、工程管道和市政管道等应用场景开展设备研发与技术应用,为客户提供设备选型建议及解决方案。
集团持续关注管道清洗、疏通与检测中的实际工程问题,围绕不同管径、管道结构和现场工况,提供相应的设备配置与技术支持。
技术咨询:18226181287
官网:www.ktpipes.com
本文由安徽快通环境技术集团有限公司技术团队整理。
 <
 <
 <
 <

 皖公网安备 34010302001950号
